水平一圈,垂直分层
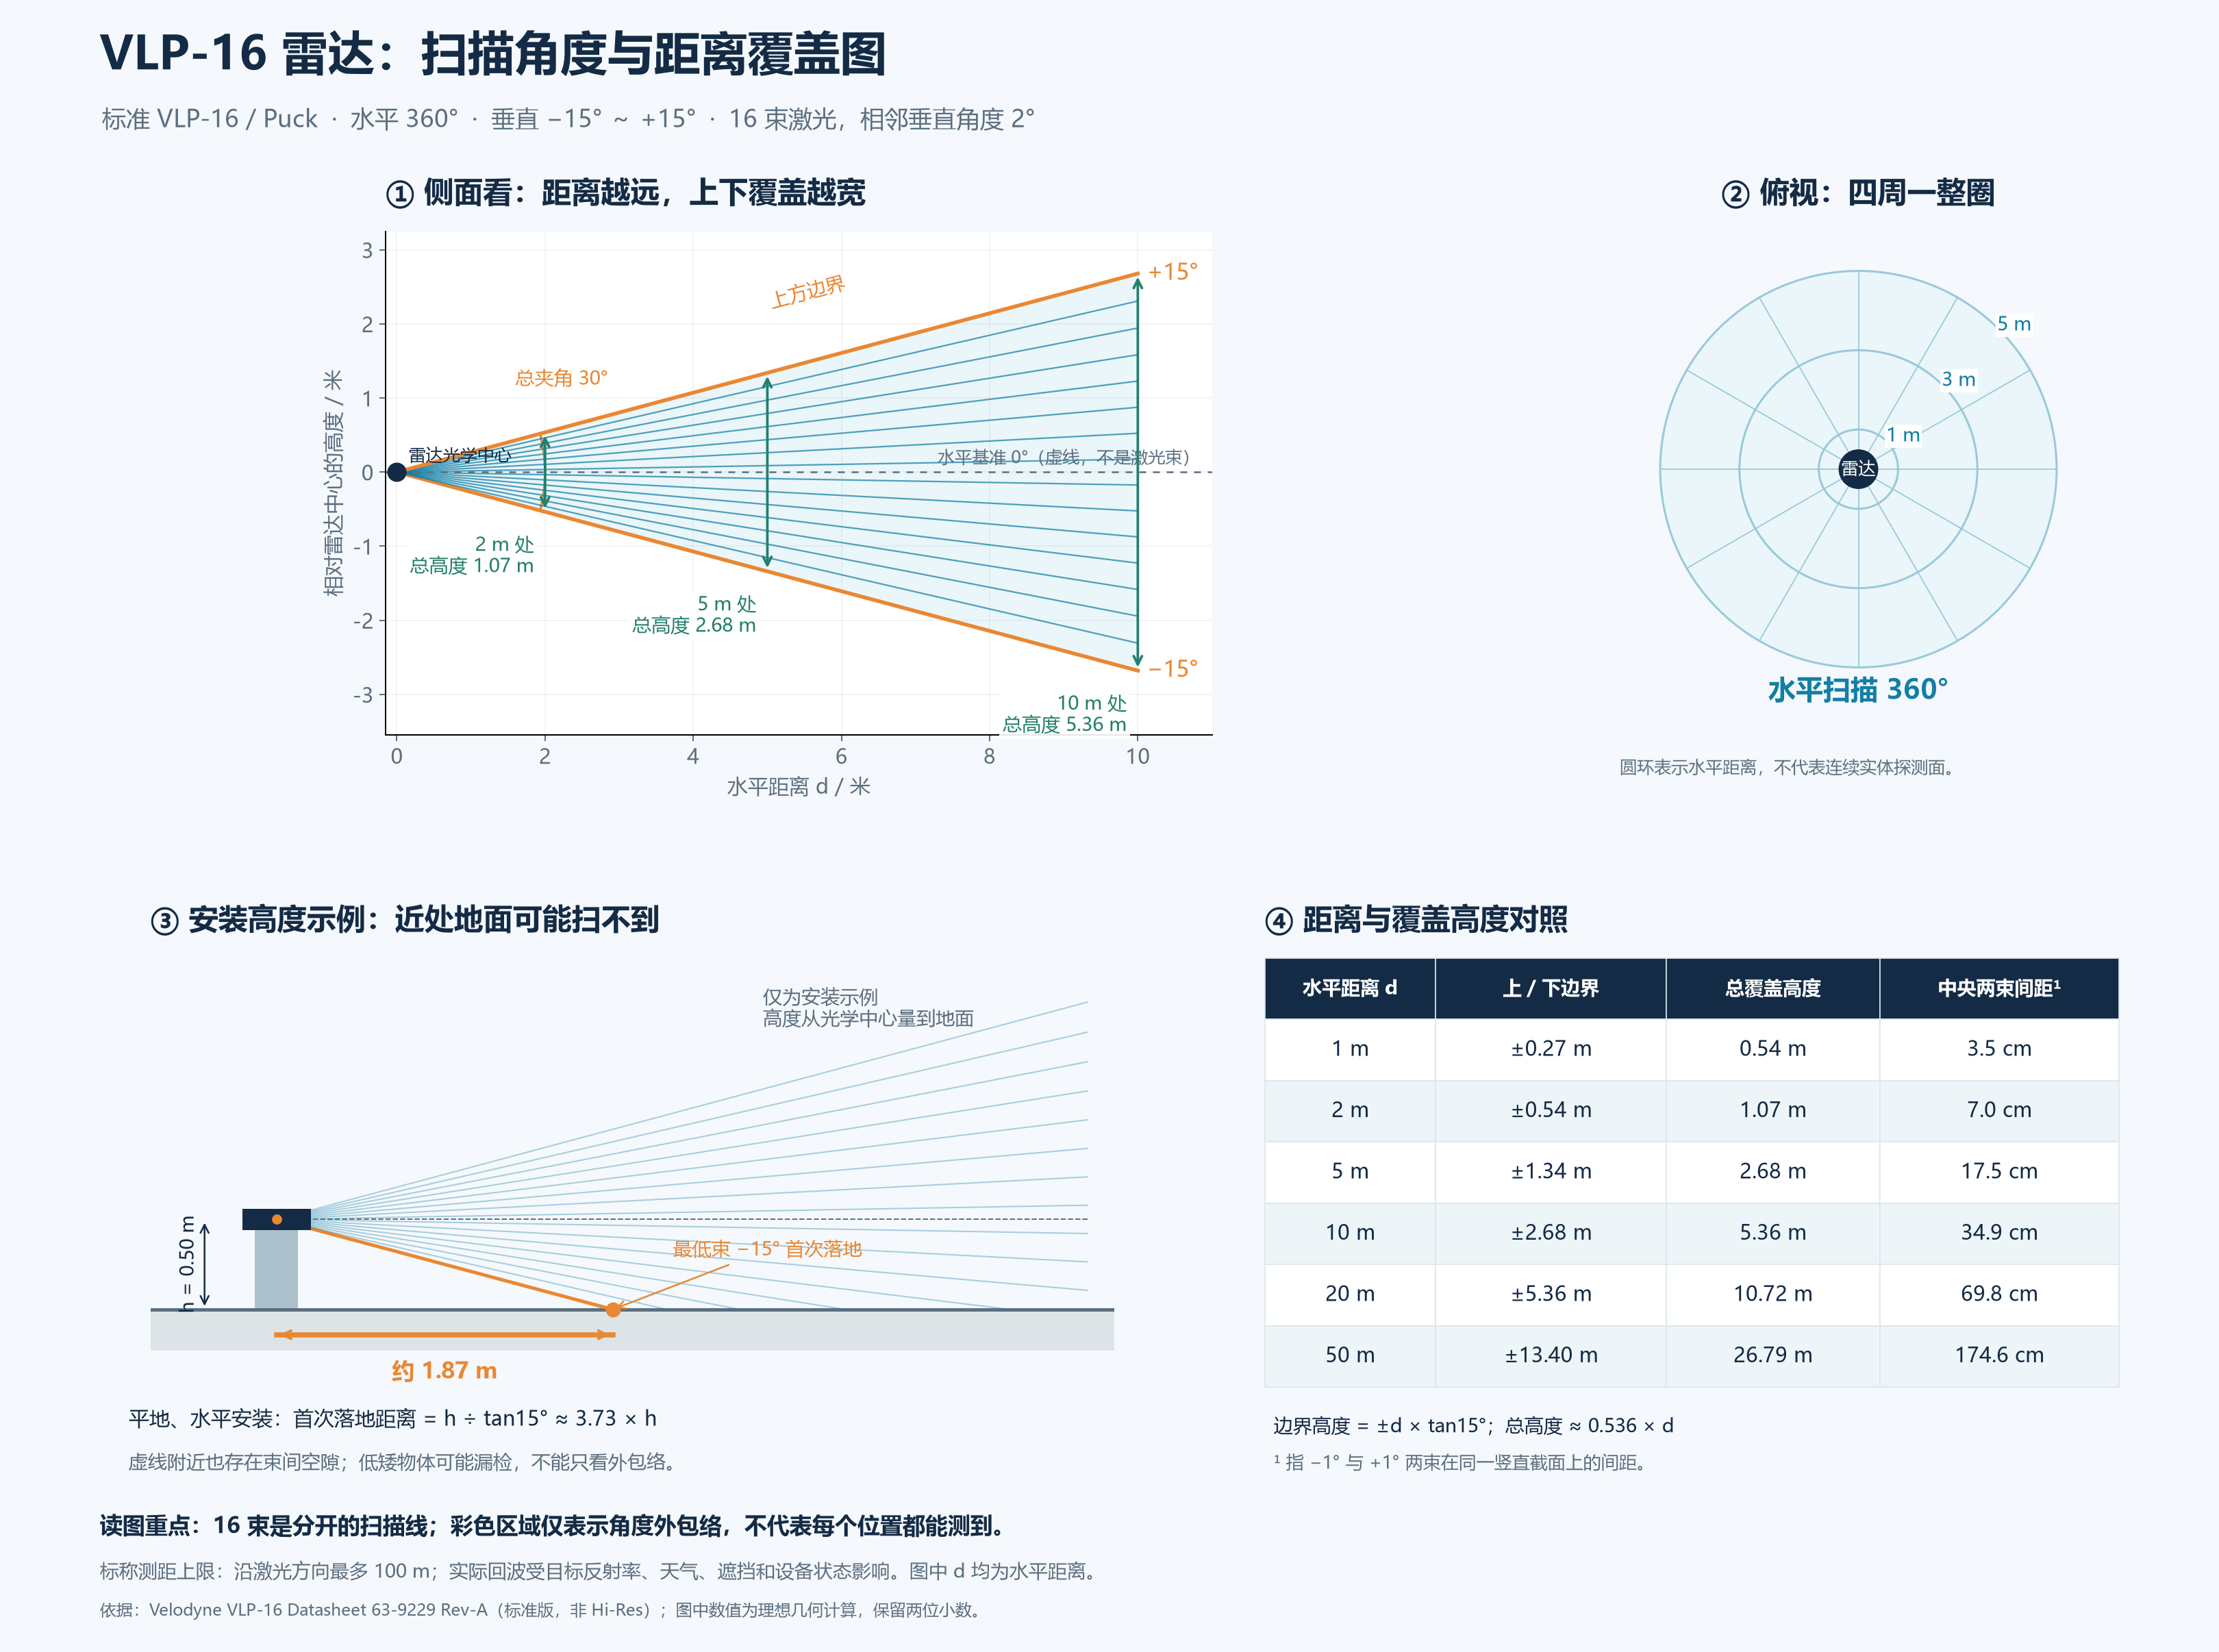
VLP-16 水平扫描 360°,垂直视场约 30°,16 束从 −15° 到 +15°,束间相隔 2°。这些是离散扫描束,不是连续填满的光幕。
距离越远,束间隔越大
以水平距离 d 计算,最上与最下束的高度差约为 2 × d × tan(15°)。例如 2 m 处约 1.07 m;5 m 处约 2.68 m。每束高度用 h + d × tan(θ) 计算,h 为雷达安装高度。
安装高度决定近处地面可见范围
雷达水平安装、高度为 h 时,最低 −15° 束首次与平地相交约在 d = h / tan(15°)。例如 h = 0.5 m 时约 1.87 m。近地小障碍需要另外评估,不能只根据最大测距判断避障能力。
理解标称距离
标称测距能力受物体反射率、天气和工作条件影响。图里的几何范围不等于范围内所有物体都能被稳定发现。参数参考 Velodyne VLP-16 产品资料。