FIELD NOTES
把经验,变成下一步。
从结构认识到电机联调,从点云接收到导航仿真。
 FIELD NOTES
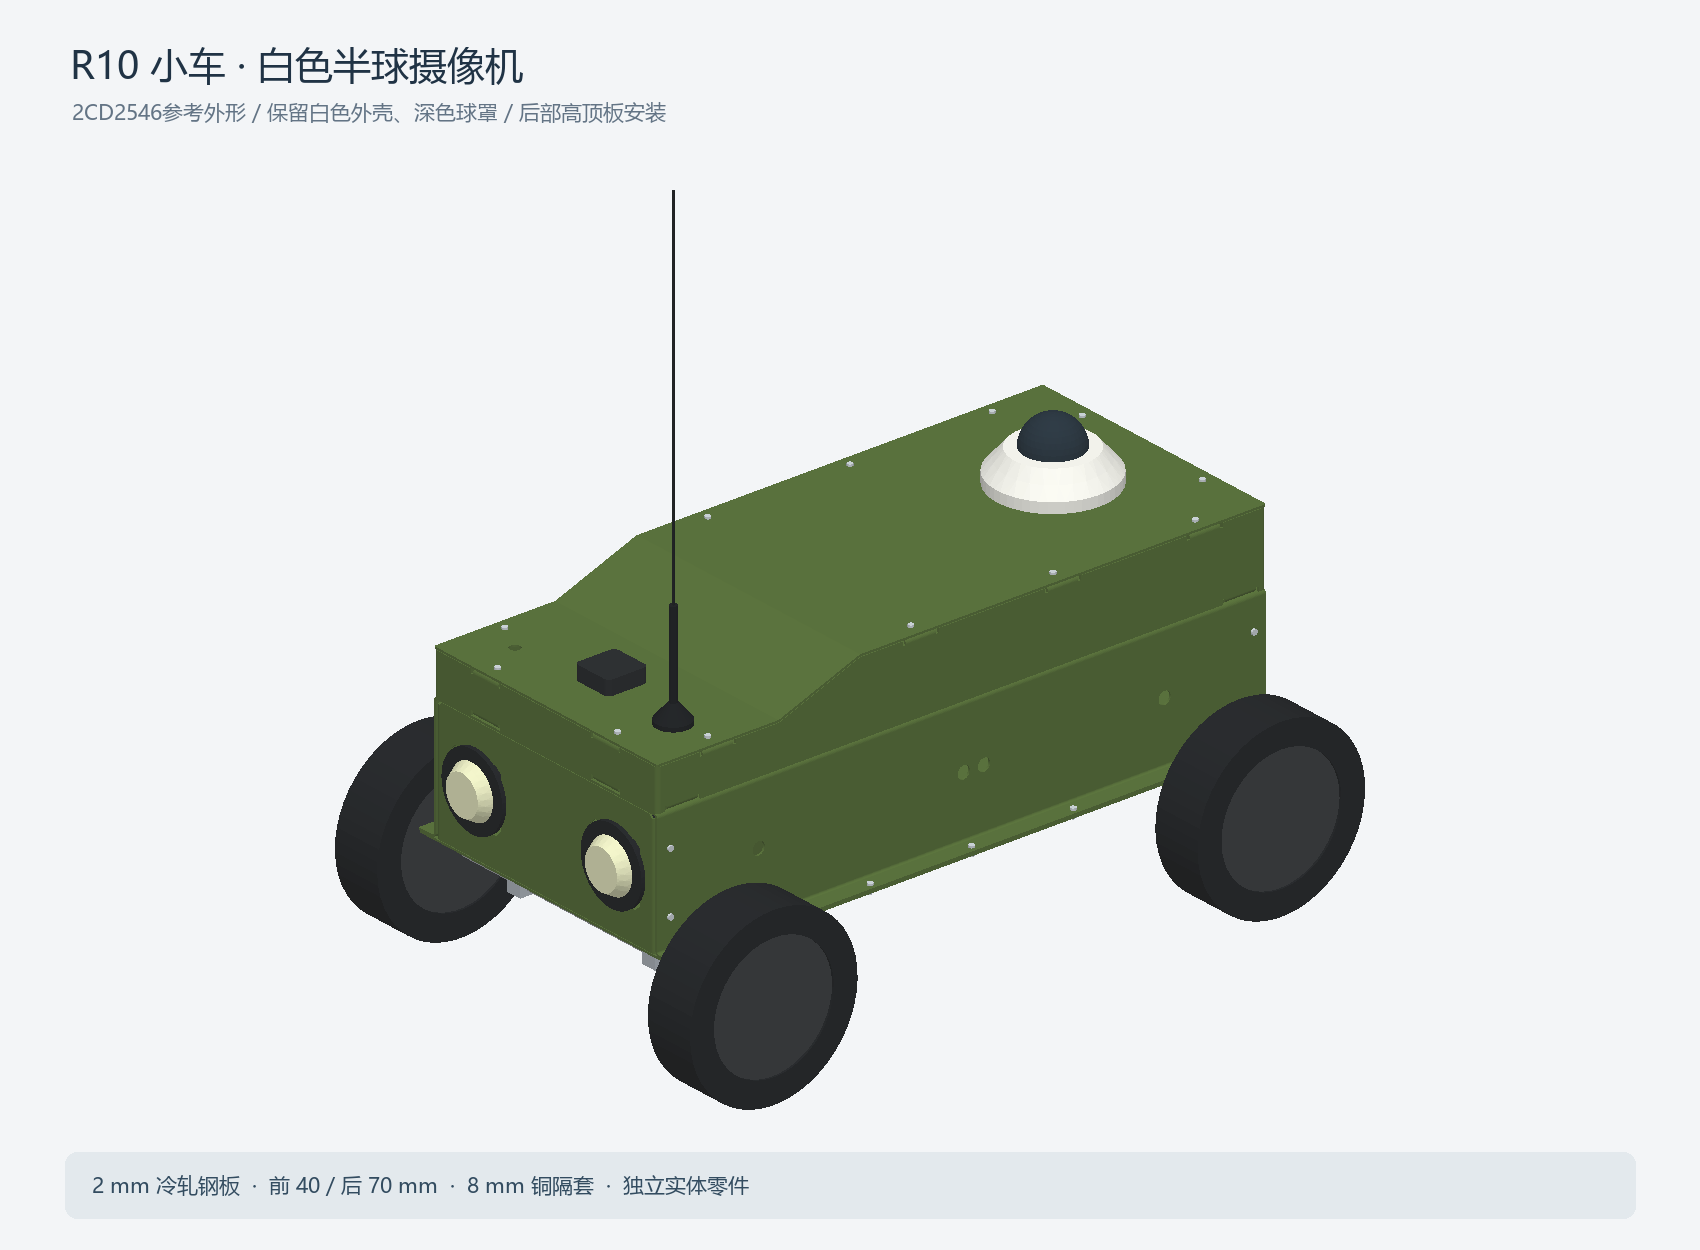
入门路线
从这里开始:搭建探索者 ↗
先看结构,再连驱动,最后加入感知。用一条清晰的路线开始你的机器人项目。
 FIELD NOTES
驱动与接线
刷固件前,先核对这几件事 ↗
分清前后板、USART2 接口和电压校准系数,保留能回退的版本。
 FIELD NOTES
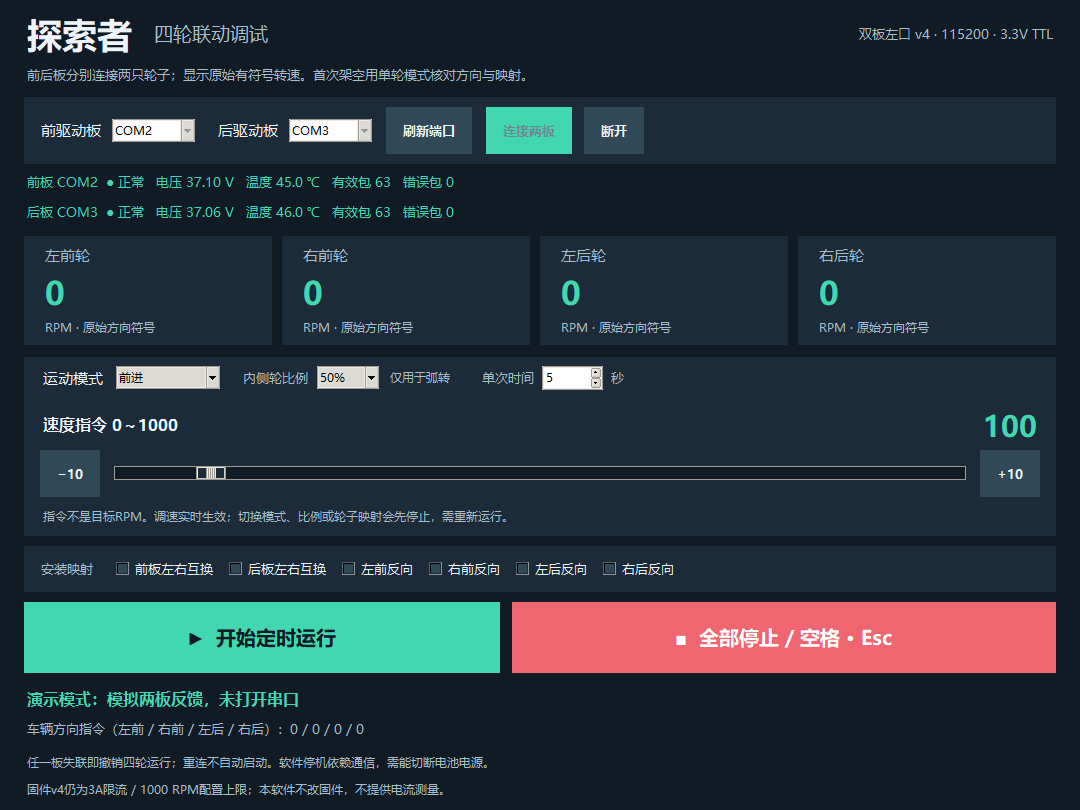
电机调试
双串口,完成四个轮子的联调 ↗
把接收反馈、轮子映射和定时停止分别验证,避免一上来就整车满速。
 FIELD NOTES
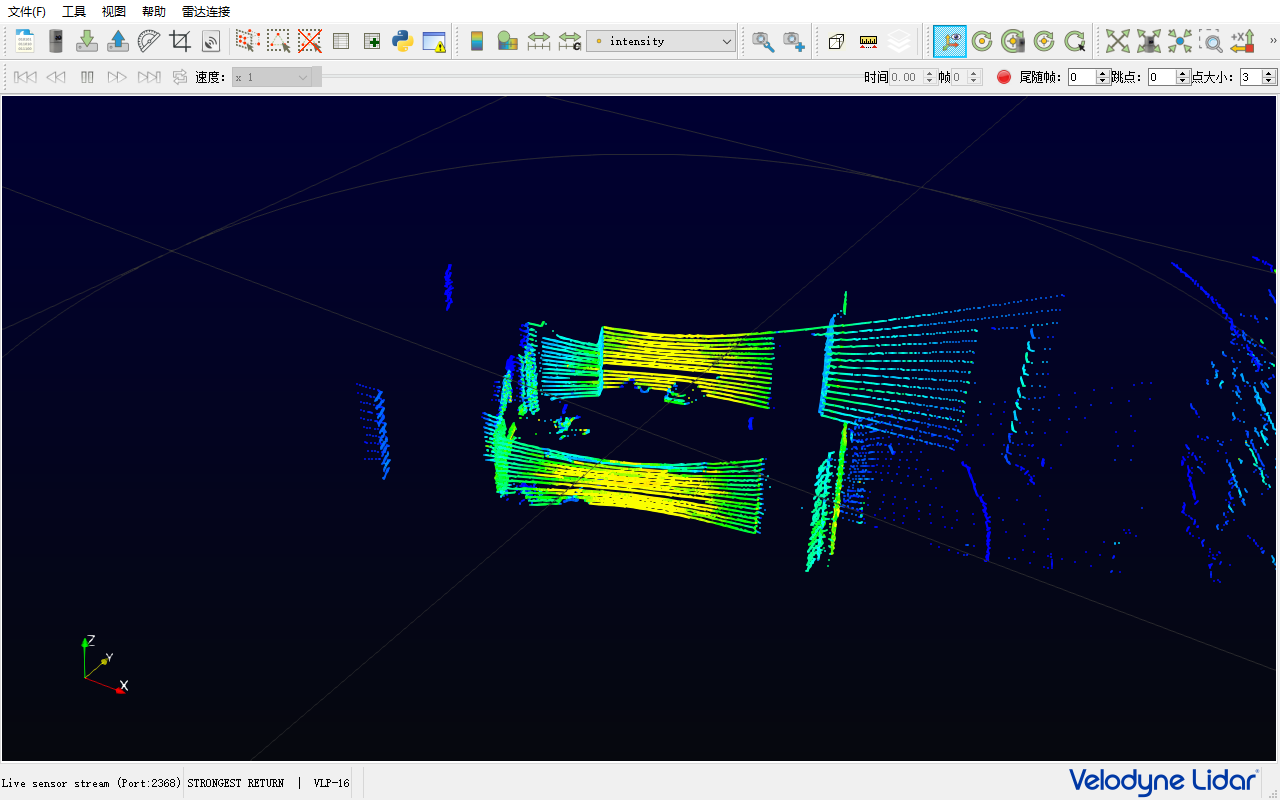
激光雷达
让 VLP-16 显示第一张点云 ↗
从网卡地址到点云视角,先建立可靠的数据链路,再判断扫描结果。
 FIELD NOTES
传感器原理
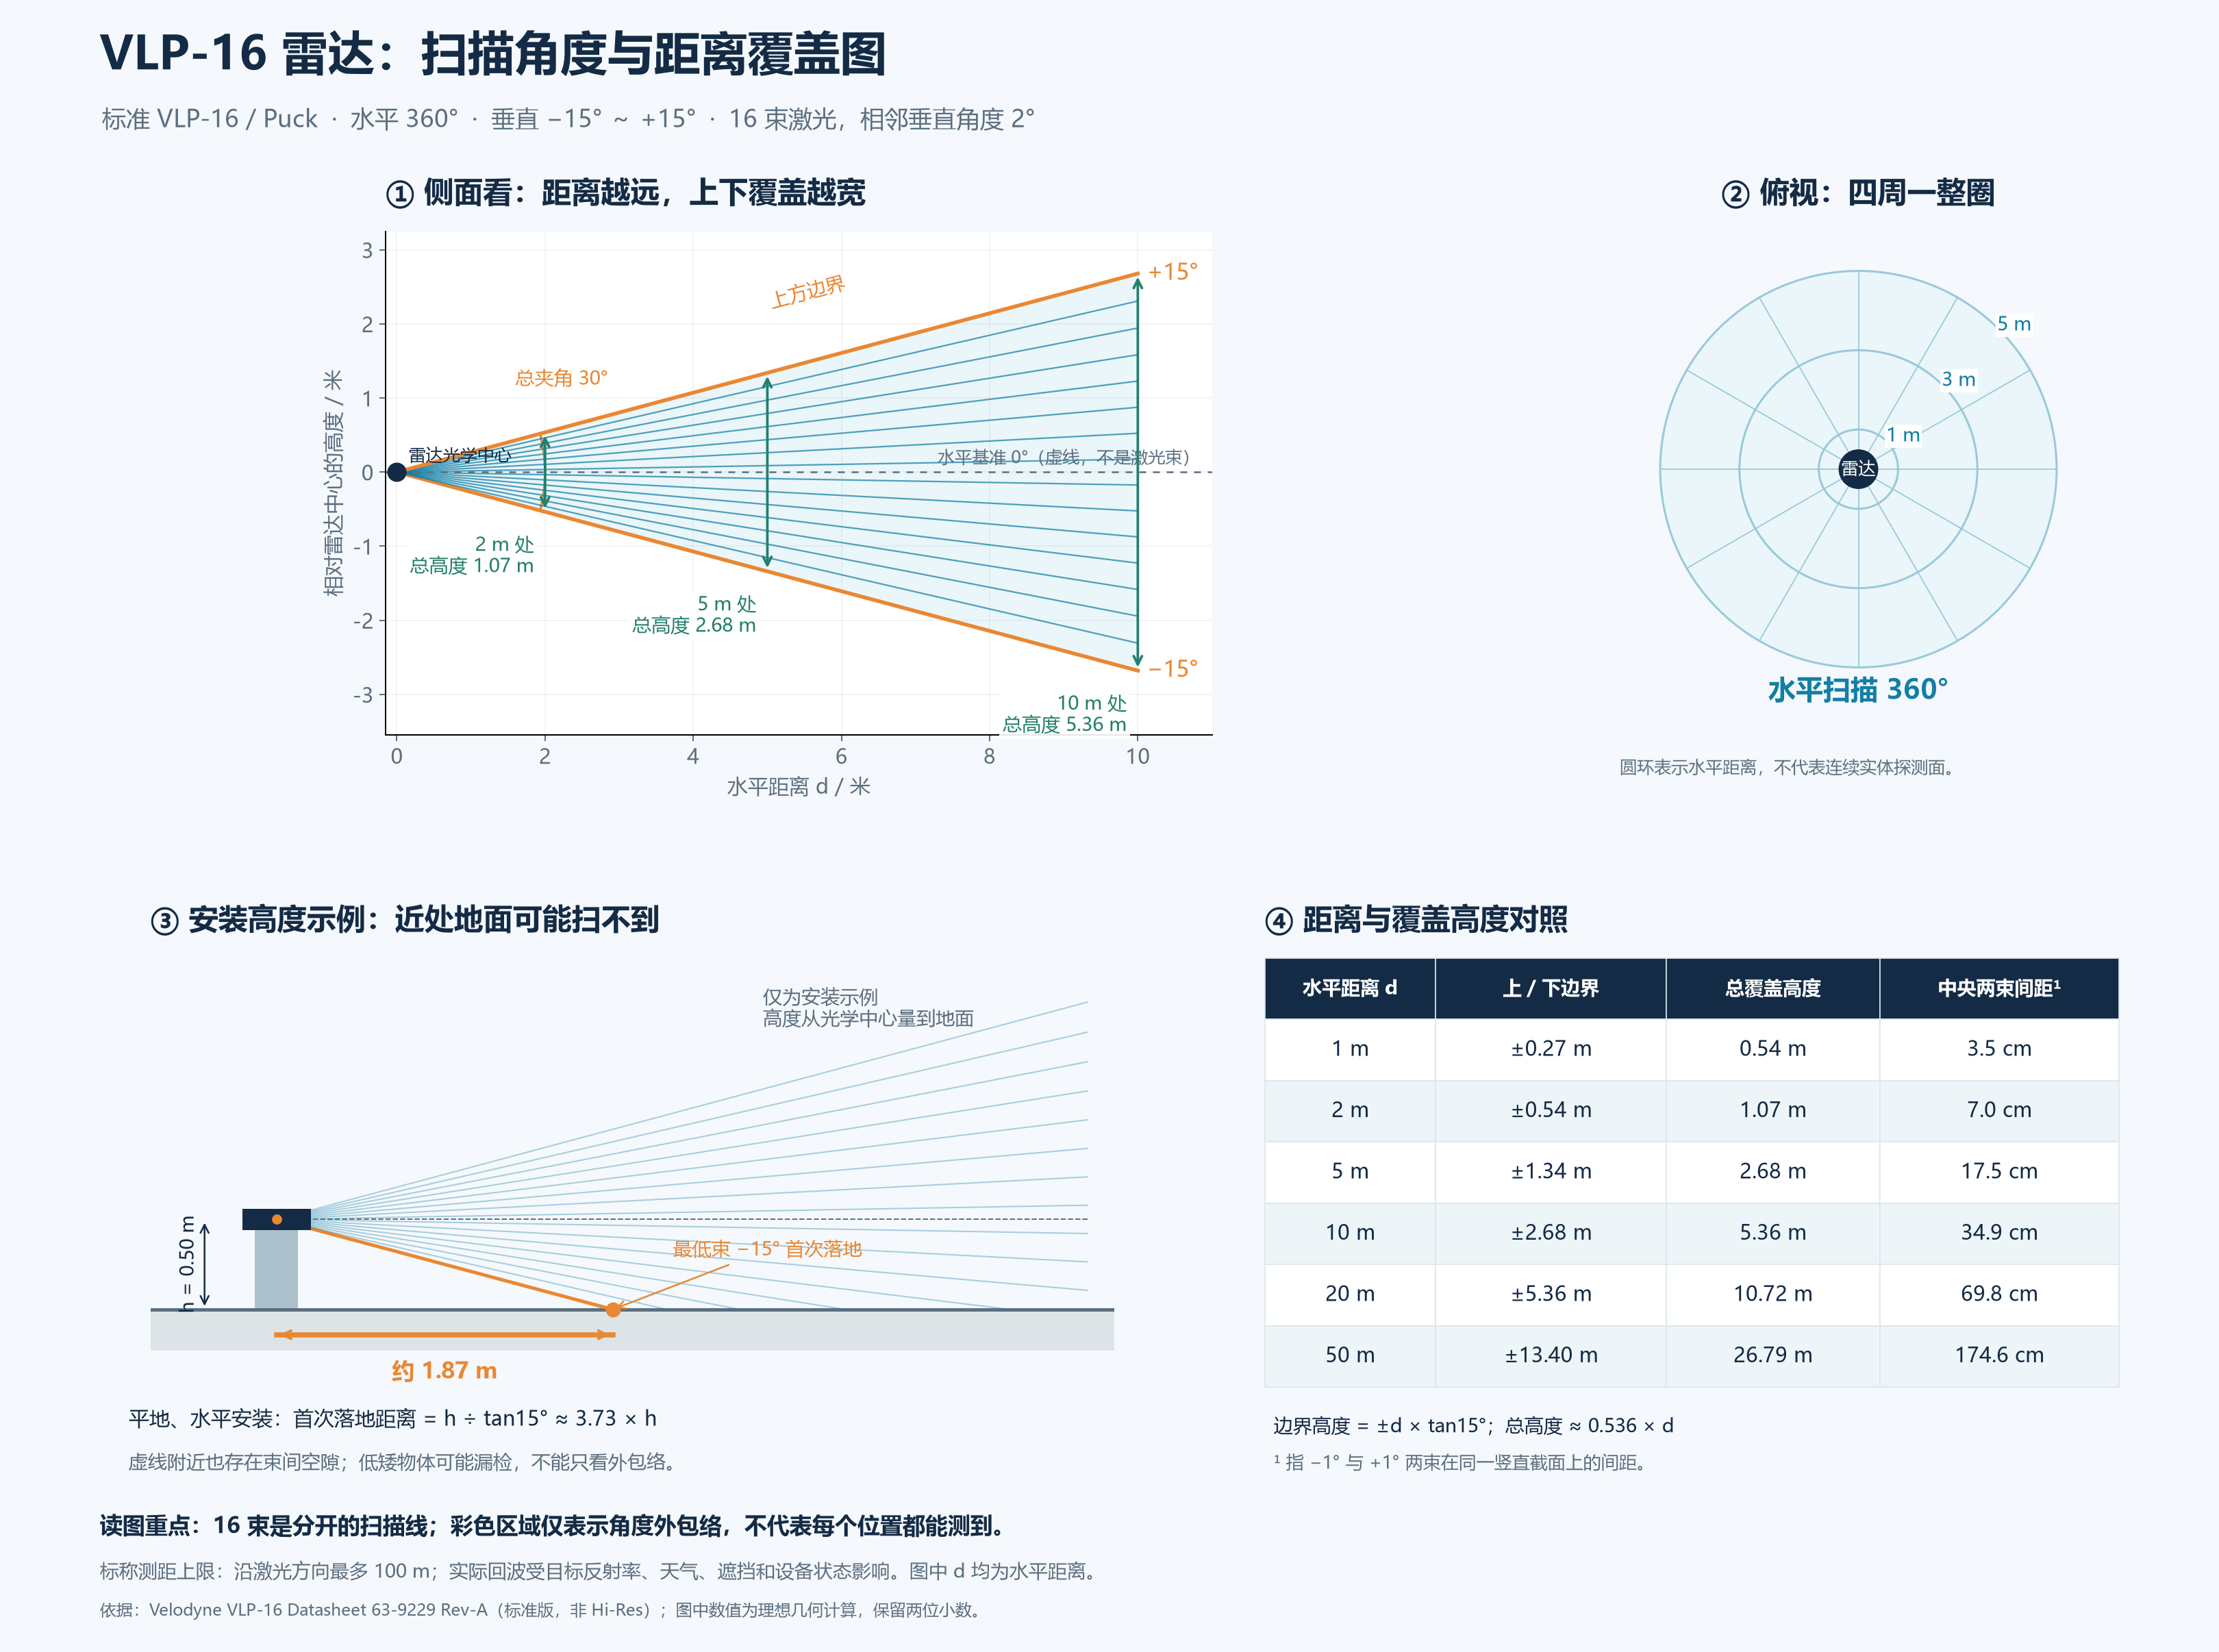
VLP-16 的视野、距离与地面盲区 ↗
用一张图理解水平 360°、垂直 ±15° 和不同距离上的扫描高度。
 FIELD NOTES
导航入门
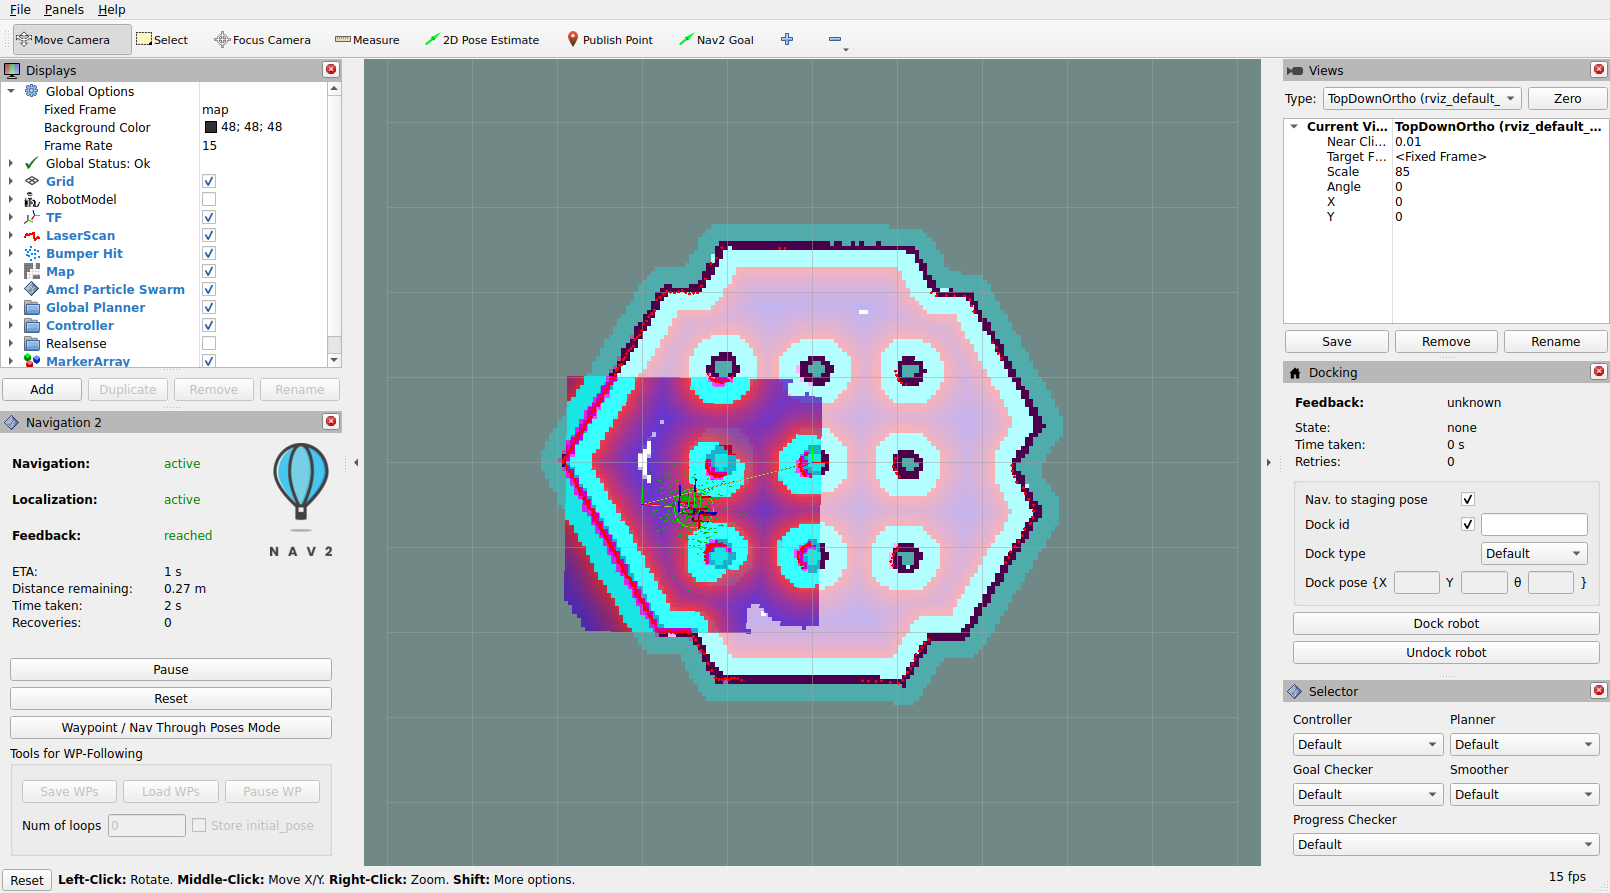
在仿真里认识 ROS 2 与 Nav2 ↗
先让虚拟机器人到达目标点,再把定位、地图和运动控制逐项接入实车。