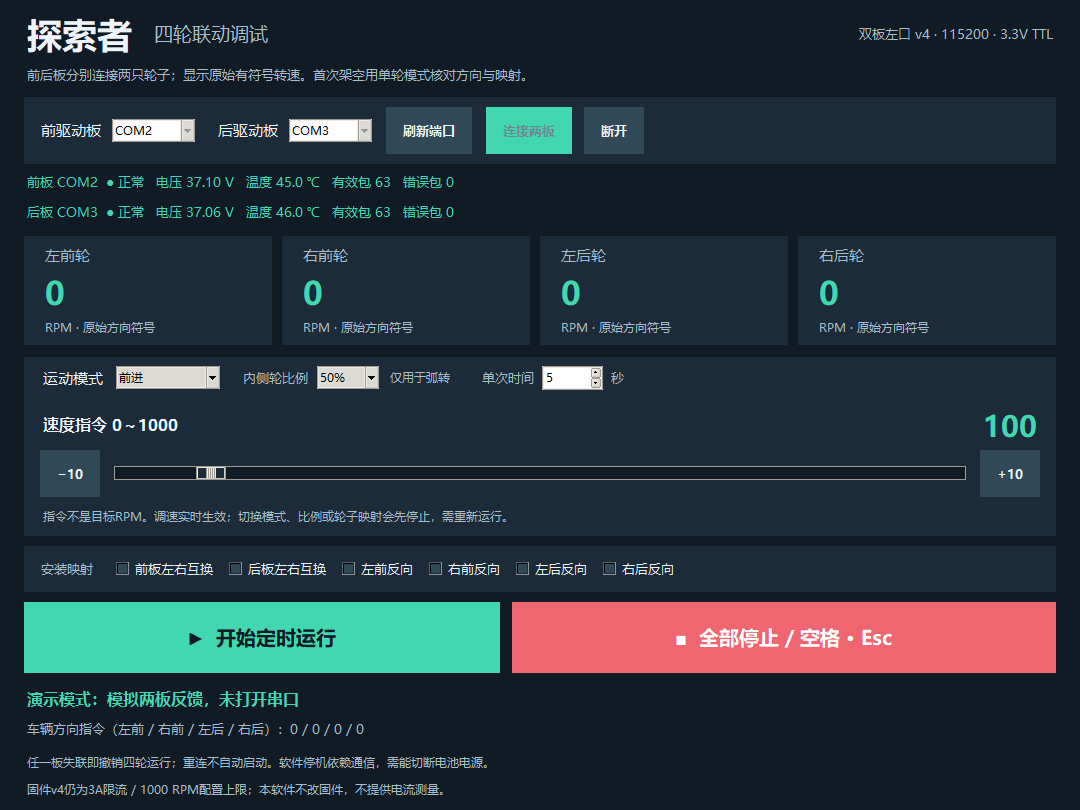
打开工具并选择串口
解压完整软件包,启动 Explorer_FourWheel.exe。前后板各选一个串口,默认 COM2 / COM3 仅作初始值,以设备管理器实际显示为准。接线、固件协议和波特率都需匹配。
先看反馈
确认两张板的电压与四个 RPM 持续更新,再开始电机测试。电压可以用万用表交叉核对。轮子静止时,RPM 应接近零;界面反馈正常不代表电机方向已经正确。
做短时、低输入测试
四轮离地并固定车身,从低输入开始,先选 2 秒定时运行,观察结束后是否自动停止。软件的 0–1000 输入是电压模式控制量,不是直接设定 RPM。
核对整车左右映射
前进时四轮应朝车身前进方向转动;差速转弯时同一侧前后轮应一致。若前后板左右映射相反,会出现对角轮快慢不同、车子无法按预期转向。停止后修正映射再试。
停止与通信异常
界面停止键用于立即发送停止;窗口获得焦点时可使用空格或 Esc。该版本要求反馈新鲜,并在反馈超时后停止两板。软件停止不能替代现场可操作的电源急停。