ROS 2 和 Nav2 各做什么
ROS 2 提供软件节点之间的消息通信、坐标变换和工具。Nav2 在此基础上进行路径规划与运动控制,它需要地图或环境观测、定位结果、里程计和机器人模型。
先准备仿真环境
可以在支持 WSL2 的 Windows 电脑里使用 Ubuntu 24.04 和 ROS 2 Jazzy。项目之前已在 D 盘环境验证 RViz、Gazebo 和 Nav2;其他电脑应按官方安装文档重新检查图形与虚拟化条件。
认识 RViz 的操作顺序
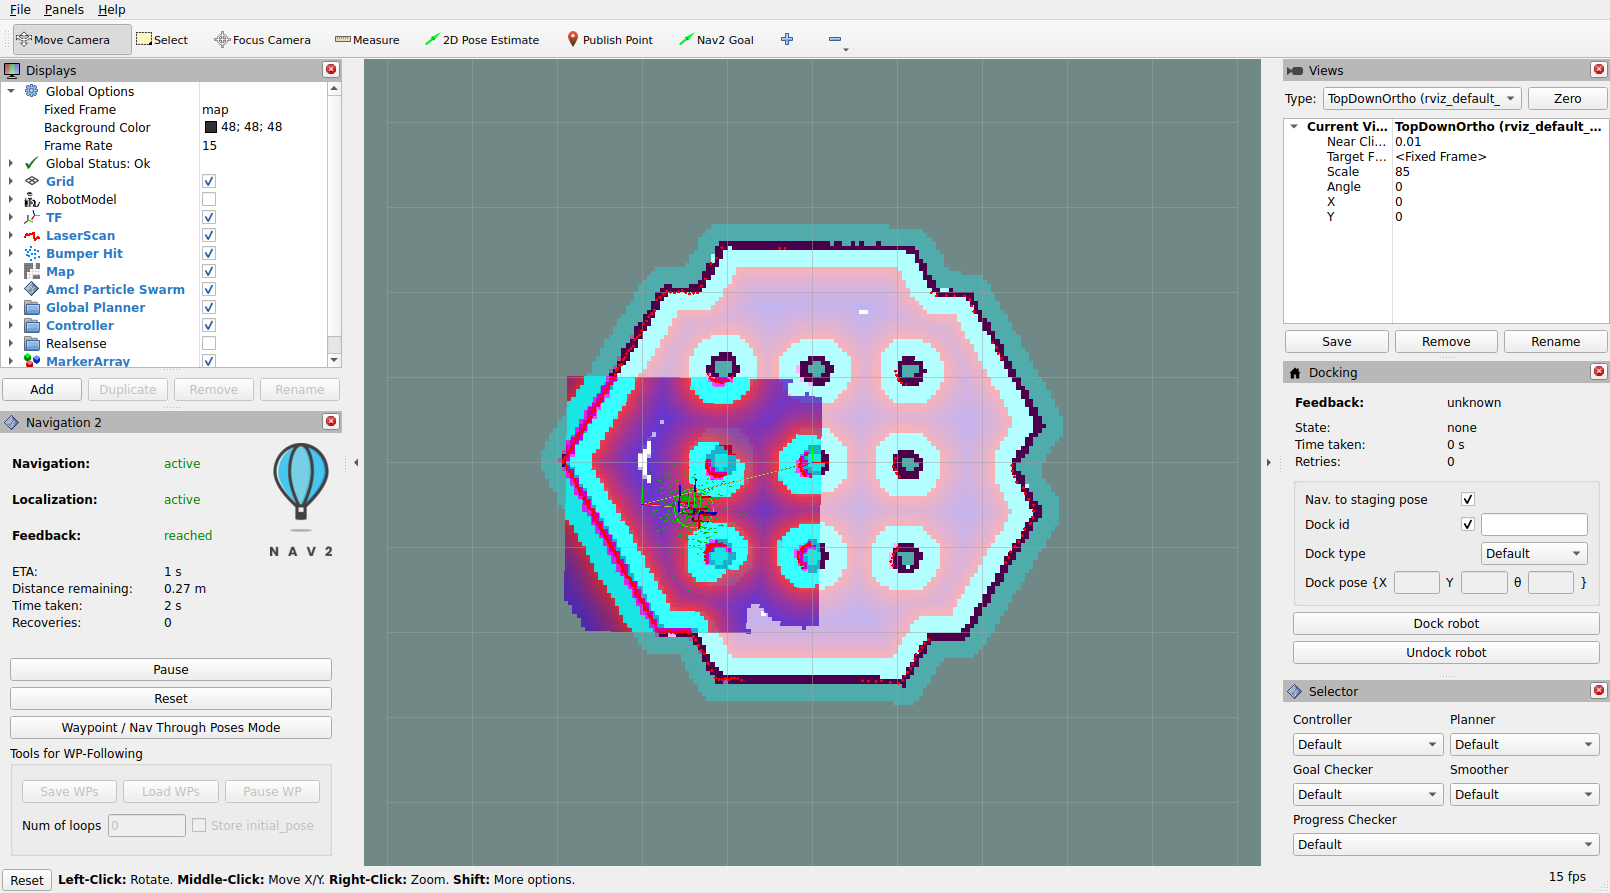
启动官方仿真示例后,等待地图、机器人模型与传感器画面出现。需要手动定位的示例先使用 2D Pose Estimate 指定起点,再用 Nav2 Goal 指定目标;观察规划路径与到达结果。
从仿真到实车还缺哪些环节
实车需要正确的轮速里程计、IMU 坐标和时间戳、雷达外参、TF 坐标树及速度指令接口。四轮滑移转向要通过实际行驶校准,不能只用轴距和轮距推断所有转向行为。
先验证停车,再验证导航
先在有限区域验证遥控、断链停止和传感器状态,再低速接入导航。本站教程与下载工具不会自动授予或接管小车控制权。官方资料见 docs.ros.org 与 docs.nav2.org。