完整解压中文便携包
建议解压到 D:\Tools\VeloView 这样的英文可写路径,保留所有子目录。单独复制 EXE 无法运行。中文启动入口和使用说明都在压缩包中。
让雷达和网卡处于同一网段
先读取你实际雷达的地址。参考配置是雷达 192.168.1.201,接收电脑 192.168.1.178,子网掩码 255.255.255.0;这只是示例,不能与现有设备地址冲突。接收目标地址应指向这台电脑。
核对端口与型号
VLP-16 常用点云 UDP 端口 2368,定位数据端口 8308,以设备配置为准。VeloView 中选择对应 Velodyne 传感器。不要把早期 C16 的端口或解析器直接套用到 VLP-16。
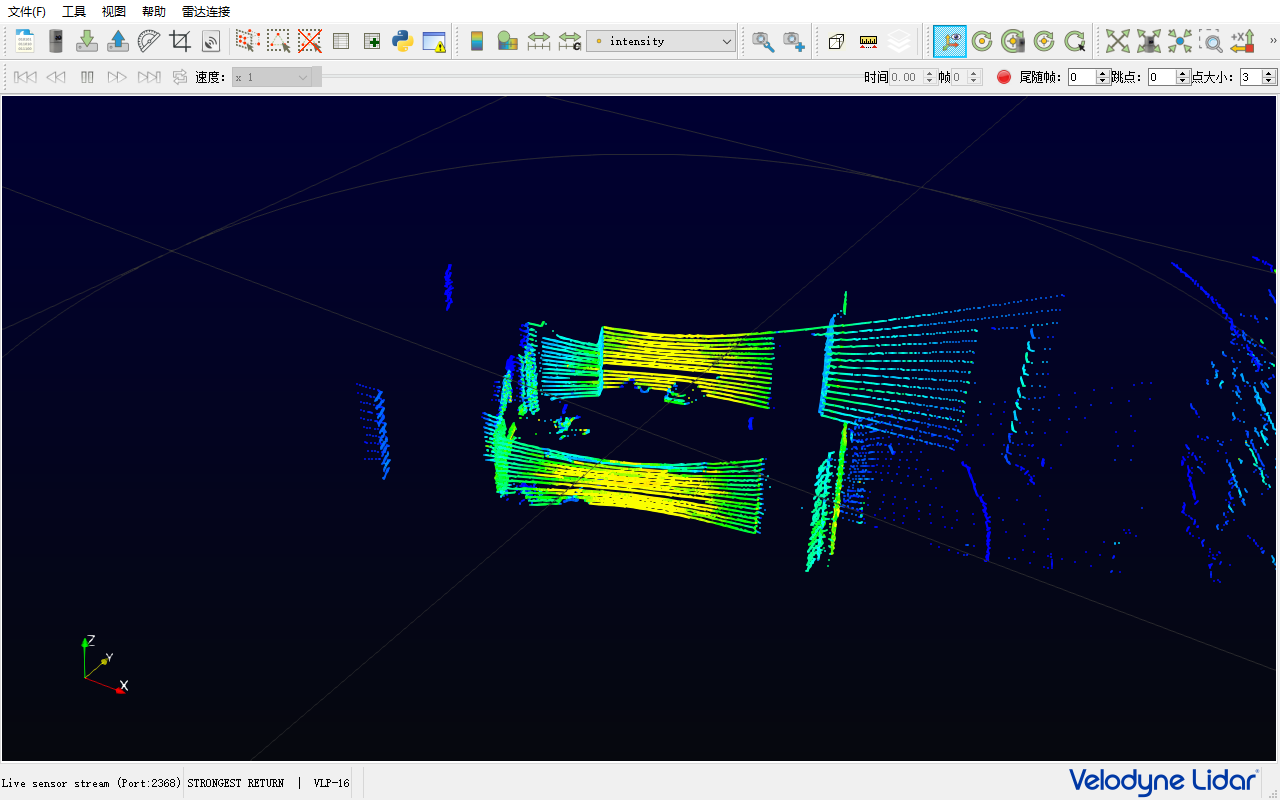
从俯视图理解环境
先切到俯视图并调整缩放,观察墙面是否形成连续轮廓。点的颜色可能表示强度、距离或激光通道,不是物体真实颜色。16 条束线存在上下角度,不是同时填满整个空间。
验证距离后再建图
在已知距离放置纸板,查看距离变化;录制短时 PCAP 便于离线重放。移动建图还需要运动估计和配准,不能简单把所有帧叠在一起。